
展开本页目录
开始前准备什么
- WanGP v18.00 中的 Fun Control-Camera 1.3B 或 Uni3C 14B;模型不同、显存不同。官方说明这两条路径不支持滑动窗口,先做小幅运动。
- 解压本页独立练习包,先读README中的素材身份与执行范围;保留原文件并另存实际结果。
- 先给静态参照物编号
- 选择相机控制专用模型
- 在实际控件选择第一条轨迹
- 固定其他条件制作第二条
- 保存两条真实生成片
- 沿参照点检查运动方向
- 分清生成补全与真实三维
原创输入、提示/参数、7步README、来源与检查表;无模型权重或账号。
分清真实输入、程序参考与待运行的模型输出。
用实际输出填写每一项,不把本地文件检查当效果验收。
教学记录格式,软件原生导入能力另行确认。
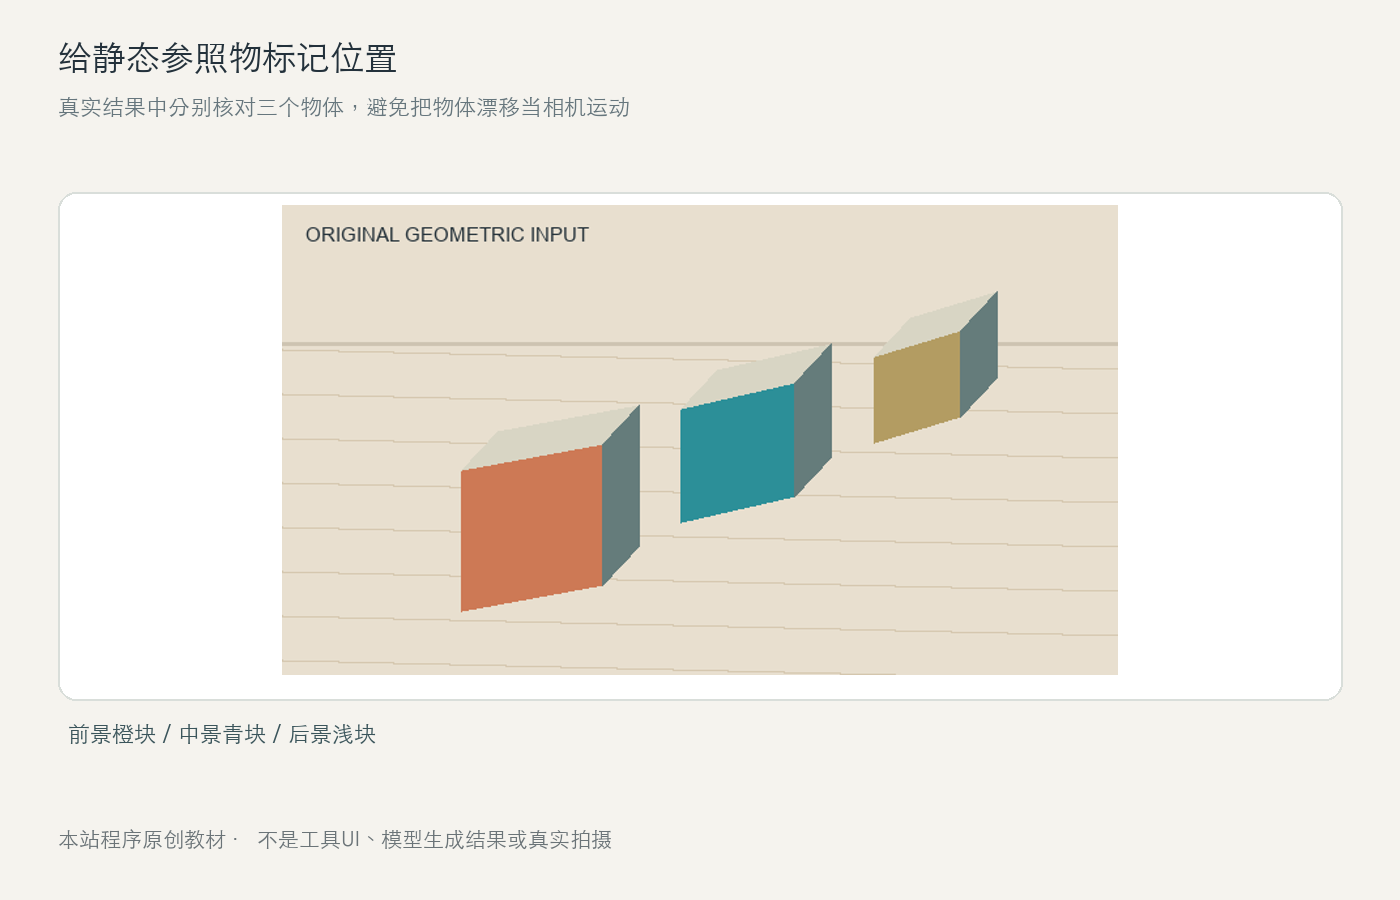
1. 先给静态参照物编号
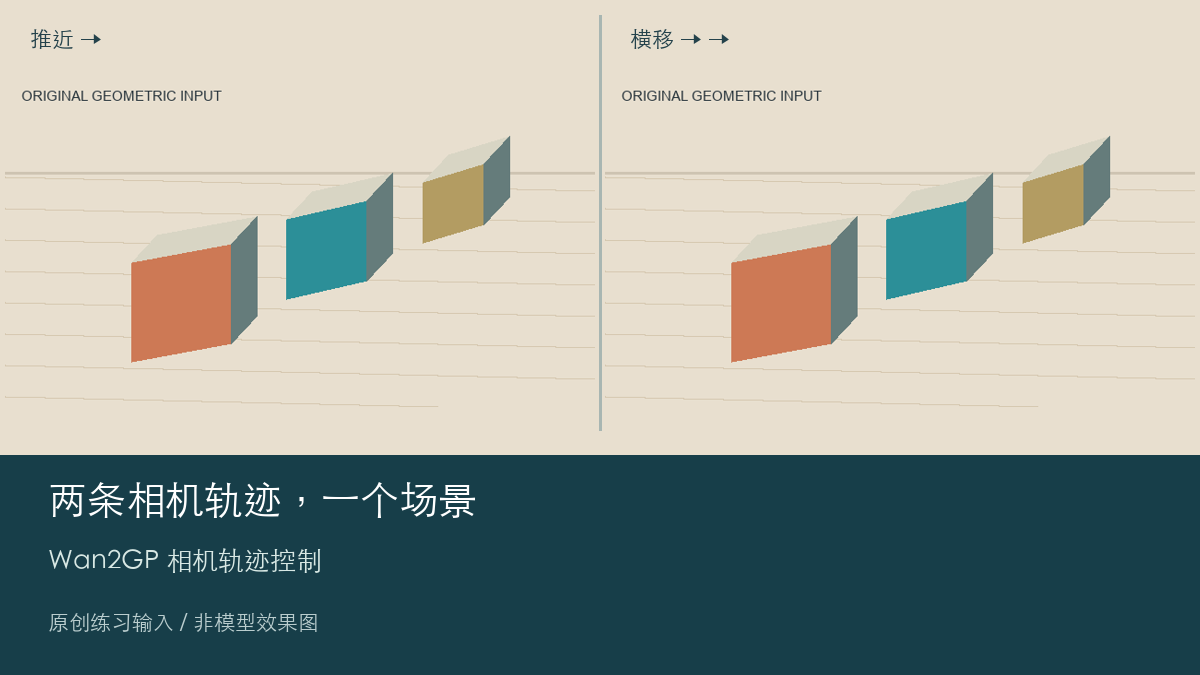
打开 scene.png,在前景橙块、中景青块、后景圆柱各标一个点。camera-paths.json 定义 push-in 与 truck-right 两个练习意图;它是本页记录格式,不是模型原生相机矩阵文件。
2. 选择相机控制专用模型
在 WanGP 的模型说明中选择 Fun Control-Camera 或 Uni3C,导入同一张 scene.png。普通 I2V 的提示词“向右移动”不等于专用轨迹条件;本题不把两者混为一谈。
3. 在实际控件选择第一条轨迹
首轮只用轻微推近预设,记录当前界面的预设名和强度。若使用自定义轨迹,先读该模型要求的坐标/路径格式,不直接上传本页教学 JSON。
4. 固定其他条件制作第二条
复制首轮任务,仅把相机改为横移,保持起始图、文字、尺寸、seed 和时长。prompt.txt 明确物体应静止,避免把物体自己运动误当相机控制成功。
prompt.txt
A static arrangement of original colorful blocks on a calm tabletop. All objects stay completely still. Follow the selected camera trajectory with a modest movement and keep the shapes consistent.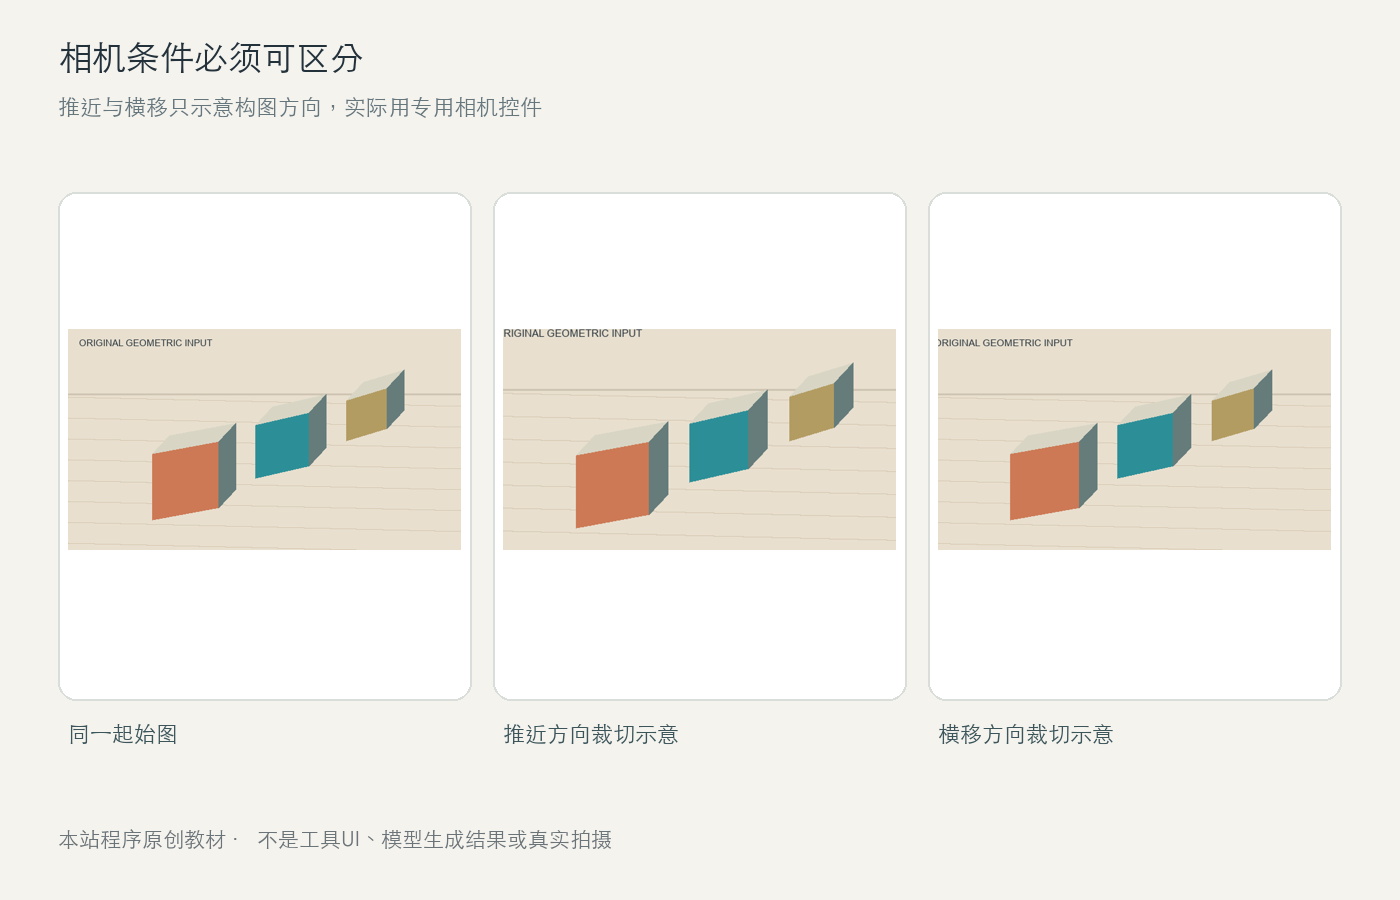
5. 保存两条真实生成片
分别导出 push-in.mp4 和 truck-right.mp4,记录准确模型与参数。包内 manual-camera-directions.mp4 是程序的裁切/构图示意,用来辨认方向,不提供隐藏面的模型生成效果。
6. 沿参照点检查运动方向
比较两条片的首中尾帧:推近应表现为构图放大,横移应有不同深度的相对位移。逐项记录主体变形、背景漂移和新露出区域,不能只看“画面动了”。
7. 分清生成补全与真实三维
将新露出侧面标为模型推测,不称单图真实重建。旧 Depth Anything 2.5D 练习用深度位移并保留露底;本题检验的是明确相机条件对生成的约束。
怎样确认已经完成
- 两条任务只改变相机条件,输入和其他参数保持一致。
- 静态参照点显示预期相机方向,主体没有自行漂移。
- 隐藏区域标为生成推测,不宣传真实三维还原。
常见问题
一张图指定AI运镜方向,这篇从哪里开始?
先用第1步的具体输入,再按照WanGP / Camera Control原生入口操作。复制首轮任务,仅把相机改为横移,保持起始图、文字、尺寸、seed 和时长。prompt.txt 明确物体应静止,避免把物体自己运动误当相机控制成功。
AI推镜头不要乱动主体,怎么确认结果真的完成?
两条任务只改变相机条件,输入和其他参数保持一致。 静态参照点显示预期相机方向,主体没有自行漂移。 结构回读不代替播放、试听或逐处检查。
Wan2GP 相机轨迹控制是否需要apizt API?
本题主要使用工具原生本地或官方网页能力,不要求apizt Key。WanGP v18.00 中的 Fun Control-Camera 1.3B 或 Uni3C 14B;模型不同、显存不同。官方说明这两条路径不支持滑动窗口,先做小幅运动。
WanGP / Camera Control的英文资料应该搜什么?
可用“WanGP Fun Control Camera Uni3C camera path start image”查找对应能力;先确认官方来源中的模型/工作流,再核对本文输入和实际输出,不套用同名第三方服务参数。