
展开本页目录
开始前准备什么
- 把本题ZIP解压到独立目录,保留原始文件与README中的素材身份。
- 模型步骤需在官方支持的隔离环境、相应权重与硬件中运行;本包不含权重,不承诺Apple本机支持CUDA。
- 本地文件检查使用Python、NumPy/Pillow或Blender;模型运行与素材/格式校验是分开的证据。
- 核对六图场景和文件顺序
- 选择DA3实际模型与独立输出目录
- 使用images目录入口导出GLB和mini_npz
- 先列出真实返回文件与数组字段
- 旋转场景核对相机与可见表面
- 比较不同置信度阈值的实际导出
- 交付可重载场景与运行证据
原创输入、真实参考文件、命令、脚本、运行边界与逐项清单;不含模型权重。
明确哪些材料已运行,哪些目标模型步骤尚未执行。
真实可打开的练习输入或手工参考,均不是目标模型输出。
1. 核对六图场景和文件顺序
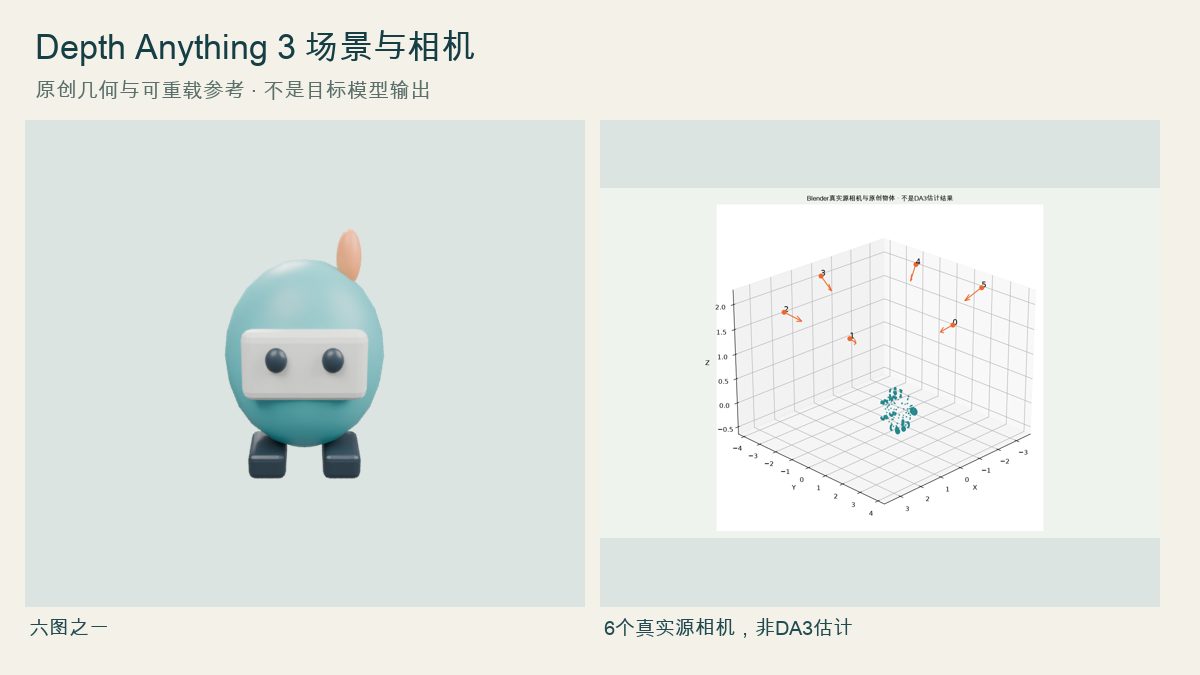
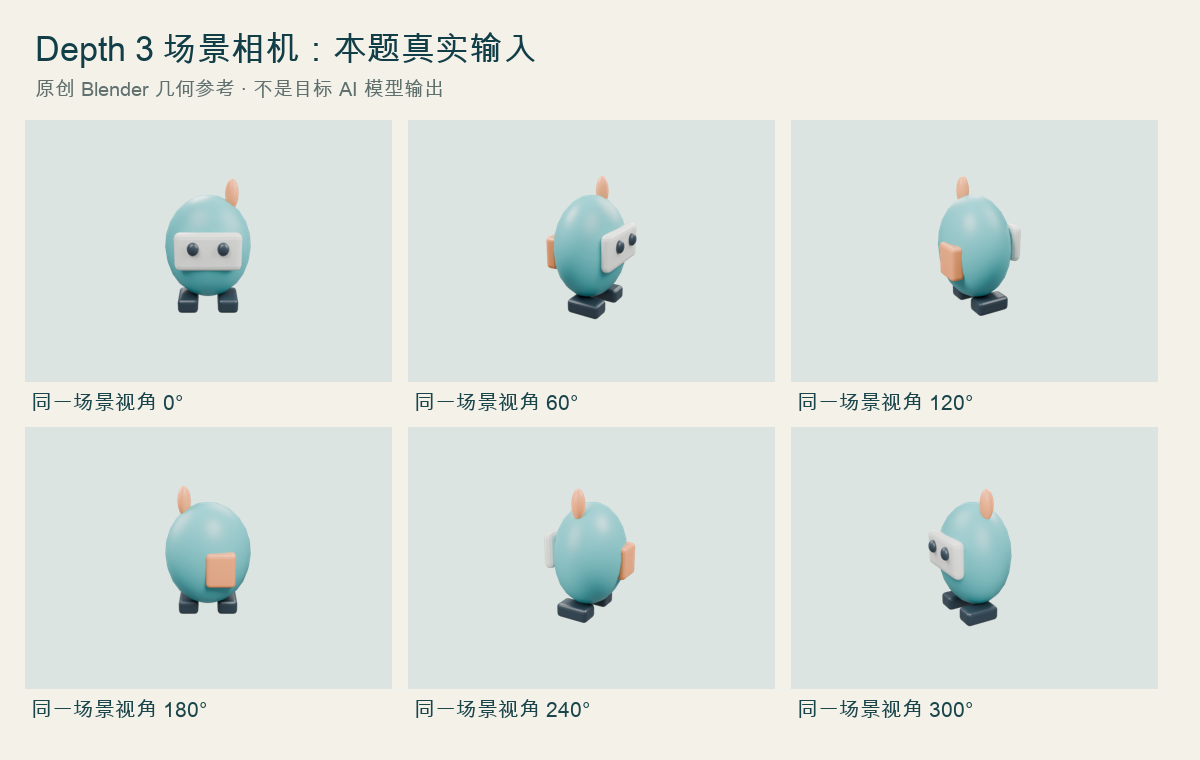
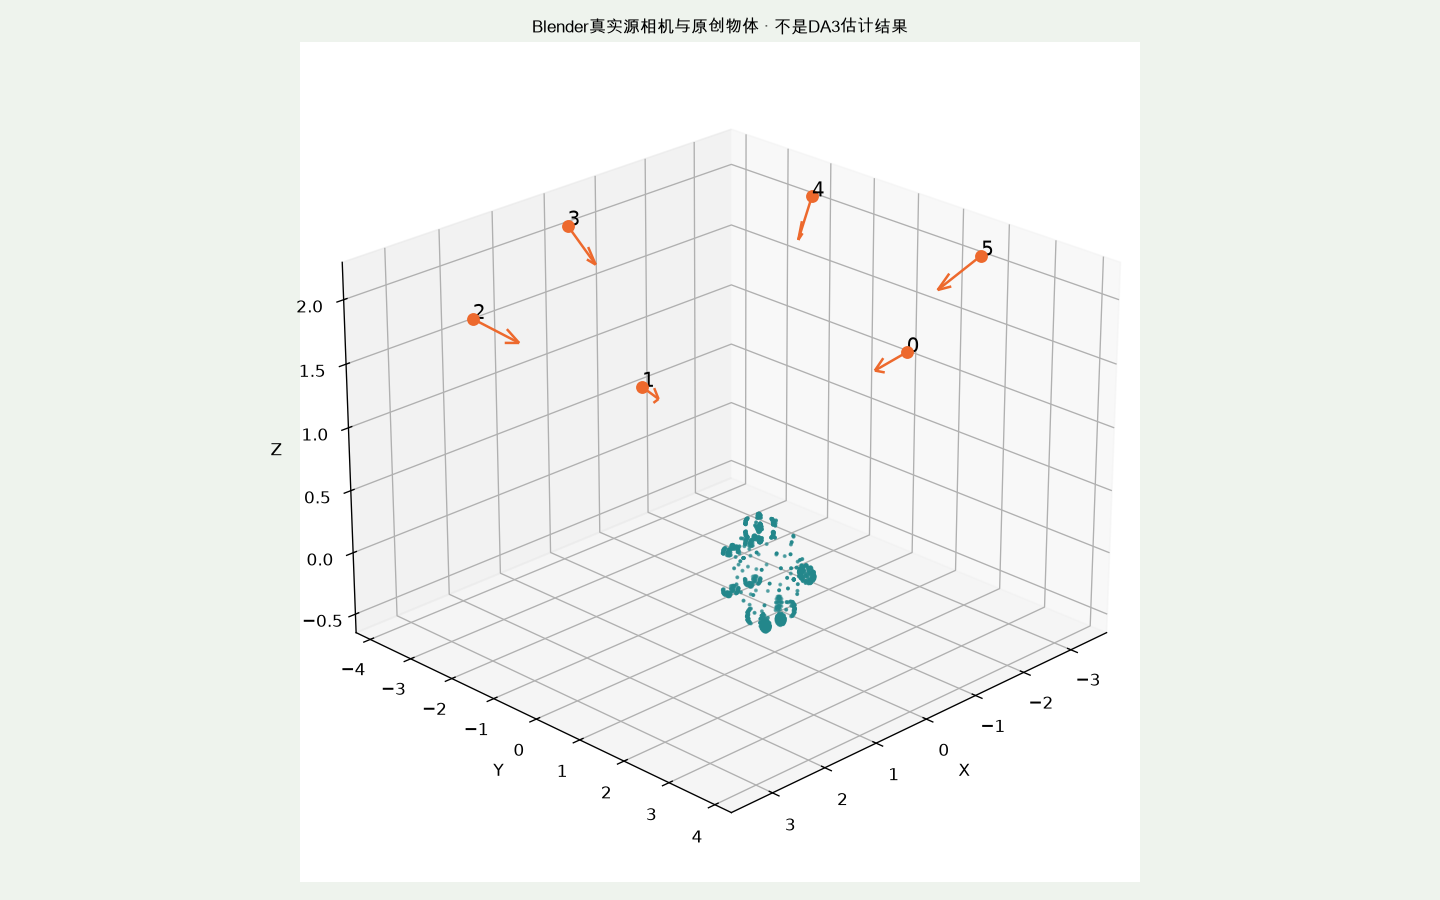
views/view-00到05按60度间隔来自同一个原创物件,固定几何、尺度与照明。cameras.json是原始Blender相机真值参考,不是DA3预测;先看六图,剔除重复或错物件输入。
2. 选择DA3实际模型与独立输出目录
按官方CLI准备da3命令和用户自己的权重/硬件。指定新的--export-dir actual-da3-scene,不启用--auto-cleanup。低分辨率是控制成本的选择,不代表本机已完成CUDA推理。
3. 使用images目录入口导出GLB和mini_npz
命令使用da3 images ./views --export-format mini_npz-glb。不要把单图生成物体接口或其他Depth Anything仓库的run.py参数拼在一起;配置以同一版本--help为准。
commands.md
# 在官方DA3匹配环境执行,先确认当前CLI
da3 images --help
da3 images ./views --export-dir ./actual-da3-scene --export-format mini_npz-glb --process-res 504
python inspect-da3.py actual-da3-scene
# 另存阈值对照,不覆盖第一份
da3 images ./views --export-dir ./actual-da3-conf60 --export-format mini_npz-glb --process-res 504 --conf-thresh-percentile 60
4. 先列出真实返回文件与数组字段
inspect-da3.py只读取实际输出目录里的NPZ键、形状和有限性,并列出GLB;不预先编造相机数组名称或深度结果。保存模型、处理分辨率、排序和实际输出路径。
5. 旋转场景核对相机与可见表面
在官方查看入口或Blender导入真实GLB,检查相机排列、表面缺口与对象尺度。下载包的参考场景和相机由已知几何生成,需与实际DA3重建分开摆放,不能当成预测吻合。
6. 比较不同置信度阈值的实际导出
需要过滤低置信度点时,保留默认结果,再把--conf-thresh-percentile调为60导出新目录。高阈值可能减少离群点也会删掉真实细结构;对比同一角度,记录消失区域,不自动称改善。
7. 交付可重载场景与运行证据
实际GLB、mini_npz、命令、输入列表和运行记录一起保存。本包可打开的网格/标定相机是Blender手工参考;DA3模型推理及置信度过滤未执行。
怎样确认已经完成
- 原始输入、人工参考、官方示例和实际模型输出标识分开。
- 保存真实帧号/坐标/对象ID或几何版本,不只凭文件能打开判断质量。
- 模型未运行时保留not-executed,不把参考文件复制更名为成功结果。
常见问题
照片还原3D空间和混元单图建模有什么区别?
本题基于同一场景多视图检查几何、相机和置信度;单图生成物体会推断不可见结构。两者输入和产物不同,不能都叫精确复刻。
DA3的GLB能打开就说明相机位置正确吗?
不能。还需检查相机相对排列、对应视角与几何表面;正确文件格式只是基础完整性验收。
提高conf-thresh-percentile会让场景更准吗?
它会改变保留点的范围,可能去掉离群点,也可能删掉细结构。需要同角度对照真实结果,不能把点更少等同精度更高。